


从柔性产线到家庭服务:它石智航AWE3.7验证一个大脑通吃千行百业
2026年,具身赛道不缺野心,不缺金钱,唯独缺少一个能让产业界真正相信“通用”二字的落地样本。
过去两年,机械臂做咖啡、机器人后空翻、弹钢琴等……每一段视频都能在社交媒体上收割数百万播放量。但是这些光鲜的演示背后,几乎都有一个不能说的秘密:每一个炫酷动作都是为某一个特定场景,特定任务量身定制的。换个环境,换个其他任务,机器人就可能从神坛跌落。
这种一事一训的模式,在实验室里无伤大雅,但到了真正的产业现场,就成了致命伤。制造业需要的是能够快速响应订单变化的柔性产线,服务业需要的是能够适应千变万化现场环境的服务终端,家庭场景需要的是能够应对无数长尾需求的家庭助手,而一事一训的机器人,显然无法满足这些需求。
所以,当大多数玩家还在为了单一场景、单一机械臂训练专属模型时,它石智航用AWE3.7给出了另一种答案:一个不挑本体、不挑任务、不挑环境的通用具身大模型,正在将“物理世界操作系统”从概念拉进现实。
一、打破“一事一训”:通用泛化能力的产业价值
要理解AWE3.7的意义,得先把视野拉回到传统机器人身上。
如果把传统机器人比作一个非常聪明的工具,那么它最大的特点是:听话,但不会举一反三。
工程师告诉它怎么走,它就怎么走。只要环境足够稳定,这种方式当然没有问题。但问题恰恰出现在“稳定”二字上。因为现实世界并不稳定,一个零件稍微偏了一点,机器人就可能抓空;传动带速度发生变化,原本设定好的轨迹就可能失效;任务从一种产品切换成另一种产品,原有程序又需要重新调整。
也就是说,传统机器人本质上依然是高级数控机房:需要针对一个任务训练一套模型,一种机器人对应一种控制逻辑。可当市场需求从大批量少品种转向少批量多品种,这种一事一训的成本和效率瓶颈就彻底暴露了。
AWE3.7的核心突破,恰好是切中了这一痛点。
它构建了一个能理解物理世界通用逻辑的具身大脑,实现了跨环境、跨本体、跨任务的泛化能力。简而言之,同一套模型,今天可以部署在双臂协作机器人上完成精密装配,明天就可以移植到轮式底盘上执行巡检任务,后天甚至能接入人形机器人进行家政服务。
可以说,这种能力的底层逻辑,不再是记住动作,而是理解物理。
从产业视角看,这种泛化能力带来的效率变革是惊人的。传统方案中,一条产线换型意味着数周的停工调试。人力成本、时间成本、机会成本叠加在一起,就会成为制约制造企业响应速度的最大瓶颈。而AWE3.7赋能的机器人,AI模型层面的换型时间被压缩到小时级。这就让制造业梦寐以求的柔性生产有了真正的技术支点。
从更深层次的技术演进来看,AWE3.7的泛化价值,本质上是将以往摊销在每个定制化工程项目中的高昂软件开发成本,边际化为通用大模型的计算调优成本。这意味着具身智能正式从工程外包逻辑走向通用平台逻辑,为工业制造边际成本的极速下降打开了无限的想象空间。
对于争分夺秒的制造业而言,这是一个极具诱惑力的效率变量。过去企业扩充自动化能力,往往意味着不断增加设备、不断开发程序、不断做产线适配。但如果一个通用模型可以覆盖更多任务,企业采购的核心就会从机器人硬件规模转变成智能生产能力本身。
二、工业落地:用硬核能力回应能不能用
行业内有一个共识:大模型不能只活在demo里。AWE3.7最具说服力的,是在真实工业场景中交付的硬核表现。
AWE3.7驱动的机器人能够完成零件分拣、缠胶带与网线插接等复杂工序。这些任务在过去需要工程师耗费数月进行调试,因为网线插接要求双臂在毫米级精度下完成协同操作,稍有偏差就可能导致端子损坏或接触不良,但AWE3.7能够理解并预测接触状态,在实时调整机器人抓握角度的同时,保证精度和稳定性不打折扣。
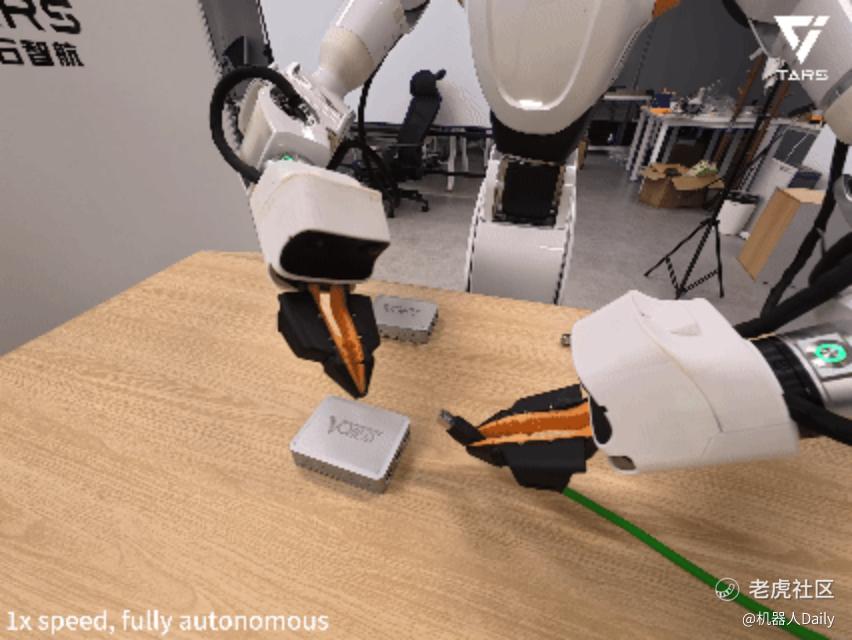
在3C制造场景中,手机装盒与拧螺丝等任务则展示了模型在力控与视觉系统方面的能力。
在手机装盒过程中,即使有光照变化干扰,机器人仍可连续完成整套包装流程;在拧螺丝时,AWE3.7能够根据实时感知到的阻力动态调整输出扭矩,在保护工件的同时确保装配质量。这种“感知-决策-执行”闭环的速度和精度,已经非常接近人类熟练工的水平。
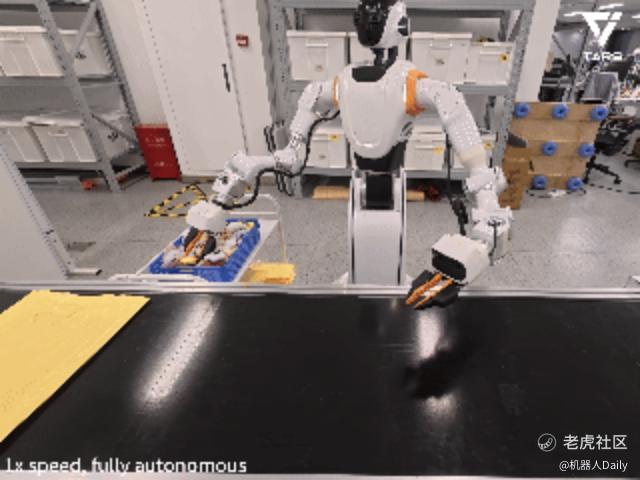
更值得关注的AWE3.7是动态场景下的实时应变能力。在传动带抓取任务中,传统方案依赖固定的时序和轨迹规划,一旦物体位置出现偏差,机械臂就可能抓空甚至撞件。而AWE3.7能根据物体的运动轨迹动态调整抓取策略,完成“看到-判断-执行”的全链路响应。
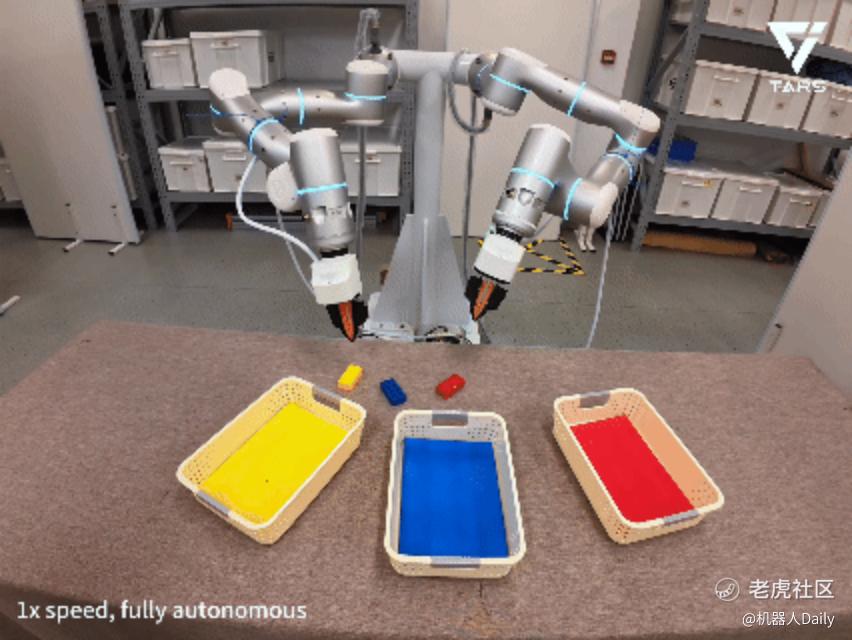
类似的,在积木分拣任务里,模型同样展现了出色的临时应变能力。当积木的摆放位置、堆叠方式与预期不符时,AWE3.7不会死机或乱抓,而是重新规划抓取顺序和路径,找到当下约束条件的最优解。
本质而言,物理世界的复杂性恰恰在于其非结构化和不可预测性。AWE3.7在工业现场展现的实时微调与闭环反馈能力,表明它不再是一个单纯依赖先验知识的“动作播放器”,而是具备了对物理接触、阻力与力度进行“动态因果推理”的具身决策体。
这种发现偏差并实时调整的能力,正是大模型驱动与传统预设编程的根本不同。它让机器人真正具备了在复杂物理环境中的实时感知与推理能力。也正是这些落地表现,让AWE3.7跨过了实验室概念验证的门槛,真正走向具备工业实用价值的生产能力。
三、不止于工业:通往千行百业的通用底座
工业是起点,远非终点。AWE3.7的真正想象空间在于它的跨场景迁移能力。
在它石智航的演示里,AWE3.7同步展示了在家庭场景中的操作能力:整理衣服、擦白板、冰沙制作……这些任务看似简单,实则考验的是模型对不同物体材质、形状、重量、刚柔属性的泛化理解,以及对非结构化环境的实时适应。
衣服是柔性物体,没有固定形态,折叠路径需要根据实时形态调整;白板擦拭需要规划合理的轨迹覆盖和力度控制;冰沙制作涉及塑料杯的抓取力度,时间的倾倒控制,每一种操作对象的物理属性都截然不同,而AWE3.7可以用一个通用模型应对全部。
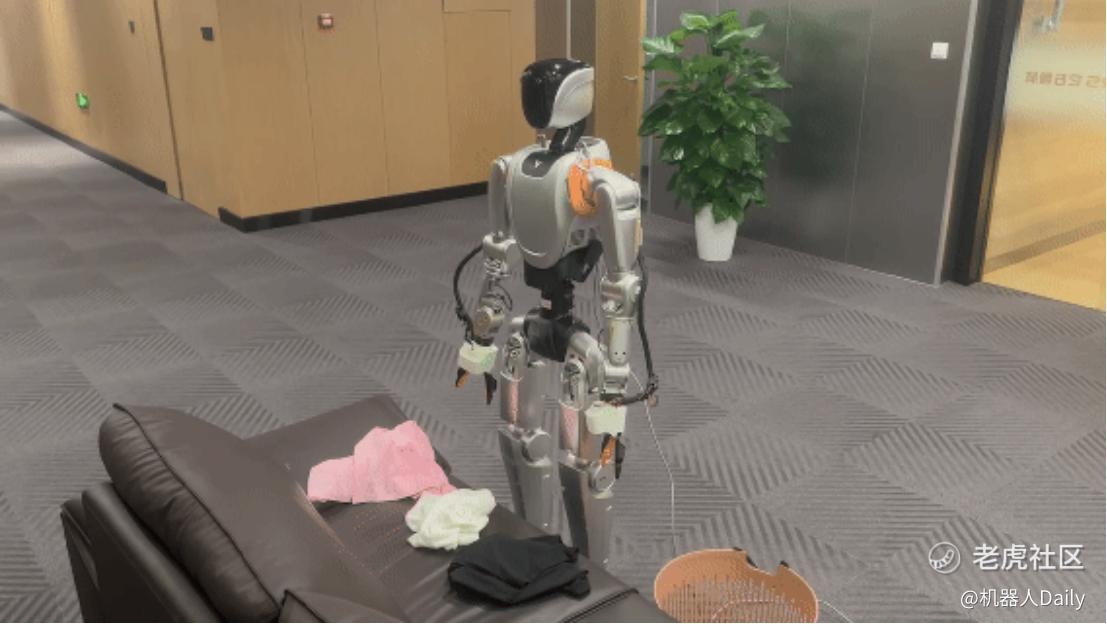
这种跨场景迁移能力,源于AWE3.7在模型架构层面的设计理念:它跳出工业与家庭场景相互割裂的视角,将二者纳入 “物理世界操作” 这一更大的框架中。工业场景中的精密力控经验,可以迁移到家庭中对易碎物品的轻柔操作;家庭场景中面对非结构化环境的适应能力,可以反哺到工业场景中。不同场景之间的数据和经验形成正向循环,让模型越用越聪明。
从工厂产线到家庭客厅,从精密装配到家务劳动,AWE3.7证明了一个通用的具身大脑可以跨越场景边界,为不同行业提供统一的智能内核。
可以说,当开发门槛从理解底层硬件降至只需定义任务,具身智能向大规模普及迈进的路径也就越发清晰。
四、荣誉、团队与资本的多重验证
作为AWE系列模型的迭代版本,AWE3.7其技术含量已获多方认可。
今年7月,在WAIC上,AWE摘得SAIL之星奖。作为国内AI领域最具权威性的奖项之一,AWE能在这一评选中脱颖而出,意味着其技术路径和商业化前景得到了产业界和学术界的双重认可。
更早之前,AWE赋能的A1机器人曾获得吉尼斯世界纪录认证,这证明其在物理操作精度与稳定性已达到国际领先水平。
团队层面,它石智航汇聚了来自**、百度等顶尖科技公司的核心人才。资本层面,它石智航近期完成的4.55亿美金Pre-A轮融资,更体现了资本市场对其技术路径和商业化前景的坚定信心。
回到一开始,为什么2026年的具身智能行业,最缺的是“通用”二字?
因为行业已经意识到,具身智能的商业闭环必须建立在一次训练、到处部署、持续进化的能力之上。
从生态演化规律看,AWE3.7 有望推动机器人产业链分工重塑。旧时代里,机器人硬件本体厂商与算法团队深度绑定、各自闭环开发;而以 AWE3.7 为代表的具身世界模型,正在推动上层通用认知能力,与下层多样化机器人本体逐步分层解耦。
未来具身智能产业,硬件厂商会更多聚焦机械结构、电机、传感器等硬件模块的标准化量产;环境感知、常识推理、泛化任务规划这类高复杂度认知工作,则会向少数通用具身基础模型收拢
从这个角度看,它石智航AWE3.7的真正意义,不在于它今天完成了多少次成功的抓取,而在于它指明了一条清晰的技术路径:物理世界的智能化,正在从编程实现走向模型驱动,从专用工具走向通用智能。
而AWE3.7用工业场景的硬核交付、跨场景的泛化能力、以及顶尖团队与资本的共同背书,向产业界证明:通用具身智能距离我们并不遥远,它正一步步成为现实。
免责声明:上述内容仅代表发帖人个人观点,不构成本平台的任何投资建议。
